
山东精瑞自动化厂家介绍气动助力机械手的工作原理
气动助力机械手看起来像是在“托着”工件移动,其实背后依靠的是压缩空气、气缸和平衡控制系统共同作用。设备通过调节气缸内的气压,让工件自身重量得到部分或大部分平衡,操作人员只需要施加较小的力,就能完成升降、移动和定位。
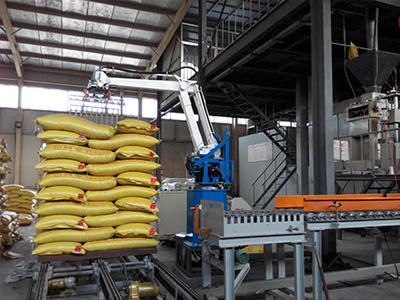
山东精瑞自动化厂家介绍气动助力机械手的工作原理
1、压缩空气提供动力、设备首先接入经过过滤、调压处理的压缩空气,气源进入气动控制系统后,再按照设定要求输送到平衡气缸。气缸内部的压力会产生相应的推力,用来抵消工件和机械臂的一部分重力,使机械手臂处于较容易操作的状态。
2、气缸负责实现平衡、气动助力机械手的核心之一就是平衡气缸。当末端夹具抓取工件后,负载发生变化,控制系统会根据实际状态调整气缸压力,使机械手尽量保持平衡。达到平衡后,操作人员不需要完全依靠自身力量托举工件,就可以进行上下移动。
3、夹具负责抓取工件、机械手末端通常会根据工件形状和材质配置不同夹具,比如夹钳、吸盘等。夹具先稳定抓住工件,再由机械臂带动工件完成搬运。如果采用气动控制夹具,还可以通过气路控制夹紧和释放动作,让操作过程更加方便。不同工件需要匹配不同的抓取方式,不能简单套用同一种夹具。
4、操作人员负责灵活定位、气动助力机械手并不是完全代替人工进行所有动作,而是通过平衡系统降低搬运过程中的负重感。操作者可以通过把手推动机械臂,使工件完成升降、横向移动、旋转等动作,特别适合需要频繁搬运、对位和装配的工序,让人工操作更加轻便。
5、安全控制同样很重要、气动助力机械手在设计时通常会配置制动、夹具控制以及气压异常保护等功能,避免搬运过程中出现意外释放等情况。实际使用时,还需要根据工件重量、夹具形式和工作范围合理设置平衡参数。山东精瑞自动化厂家可根据不同搬运场景进行机械手结构和夹具配置,让设备更贴合实际生产需求。
本文来源:山东气动助力机械手厂家整理发布,仅供参考,具体信息请联系我们官方网站上面的电话,他们会根据情况做出详尽回答!
推荐
-

-

QQ空间
-

新浪微博
-

人人网
-

豆瓣






