
全自动码垛机器人怎样优化平衡性?
作者:
山东全自动码垛机器人厂家
2025-02-26
全自动码垛机器人的平衡性优化是确保其在高效运行时能够稳定作业、避免倾斜或不均匀负载的关键。为了优化全自动码垛机器人的平衡性,需要在设计、控制、运动规划等多个方面进行优化。
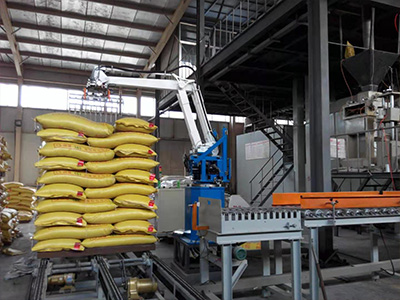
全自动码垛机器人怎样优化平衡性?
1.低重心设计:全自动码垛机器人的重心应尽量设计在底部,这样可以降低倾斜的风险,确保机器人的稳定性。通过合理设计机器人的底盘和支撑结构,使其在运行过程中保持稳定。
2.结构刚性:确保机器人各部分的连接点和运动部件具有足够的刚性,避免运动过程中由于部件松动或变形而影响平衡。高刚性的结构可以防止机器人的运动中发生不必要的倾斜。
3.分布式重心优化:在进行机器人规划时,可以将重心均匀分布在机器人的各个部分,避免重心偏移导致的平衡问题。尤其是在堆垛过程中,要保证每一层物品的重量均匀分布,避免出现局部重载,导致机器人倾斜。
4.力矩平衡控制:在机器人的运动控制中,采用动态力矩平衡算法,实时监控机器人的姿态和负载。通过调整机器人各关节的动作,避免出现因为负载不均或位置偏移而导致的平衡问题。
5.平衡补偿算法:在码垛过程中,如果机器人发生轻微倾斜,采用补偿算法来及时调整机器人的动作,保持其稳定。比如在进行高层堆垛时,通过调整机器人的姿态和路径,确保其在整个堆垛过程中的平衡性。
此文是由:山东全自动码垛机器人厂家整理发布,具体信息请联系官方网站上面的电话,他们可以根据您的问题做出详尽回答!
阅读
推荐
-

-

QQ空间
-

新浪微博
-

人人网
-

豆瓣






